Autonomisista kiskopyöräkaivureista tehoa ja turvaa ratatöihin
25.5.2023 15:00:00 EEST | Tampereen yliopisto | Tiedote
Rautatiealan henkilöstö Euroopassa ikääntyy, ja fyysisesti raskas ja vaarallinenkin työ vaatii veronsa. Rautateiden kunnossapidossa työn laatu riippuu siitä, kuinka huolellisia, kokeneita ja osaavia yksittäiset työntekijät ovat. Tarkkuutta vaativa työ rasittaa ratakoneiden ohjaajia myös kognitiivisesti.
– Yksi ratkaisu rautatiealan haasteisiin on robotiikkateknologia. Teollisuusautomaation tapaan se voi parantaa laatua ja lisätä tuottavuutta, jolloin radanhuoltokatkot lyhenevät. Lisäksi robotiikka kohentaa turvallisuutta vähentämällä inhimillisistä virheistä johtuvia vakavia onnettomuuksia, sanoo professori Jouni Mattila Tampereen yliopistosta.
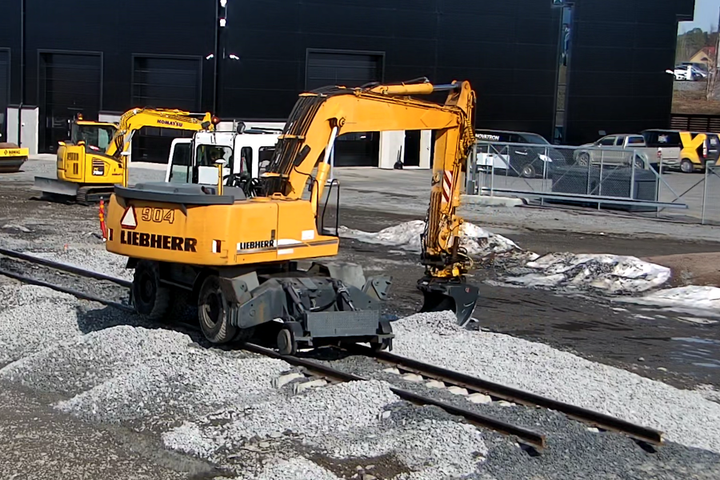
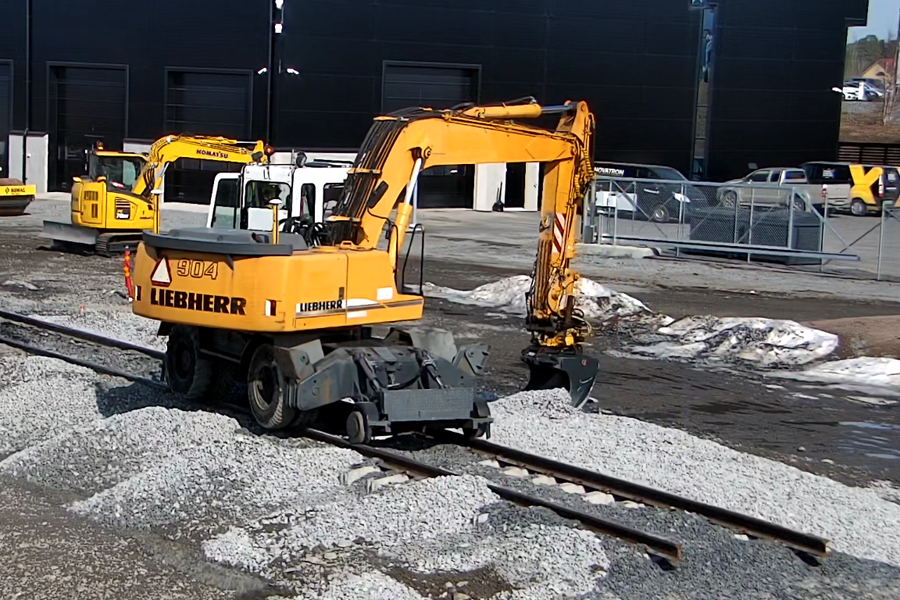
Tampereen yliopisto ja suomalainen Novatron oy kehittivät autonomisen kiskopyöräkaivurin Europe’s Rail -konsortion ja Euroopan Unionin H2020-ohjelman rahoittamassa Smart Tools for Railway work safEty and performAnce iMprovement (STREAM) -tutkimusprojektissa. Novatron on erikoistunut infrarakentamisen digitalisaatioon ja BIM-mallipohjaisiin koneohjausjärjestelmiin.
Kehitetyn autonomisen kiskopyöräkaivurin tehtäviä voivat esimerkiksi olla radan sorapohjan uudistaminen, BIM-mallipohjainen lumenluonti sekä uusien ratapölkkyjen ja -kiskojen asennus. Autonominen ohjausjärjestelmä ja sensoriteknologia mahdollistavat koneen liikkumisen rautatieverkostossa itsenäisesti ja tarkasti. Kaivuri on varustettu monipuolisilla antureilla, jotka tunnistavat esteet ja vaaratilanteet sekä mahdollistavat niihin reagoinnin reaaliajassa.
Autonomista kaivuutyötä turvastandardeja noudattaen
Lukuisat EN-ratatyöstandardit sekä niistä johdetut Väylän ratapidon turvallisuusohjeet (TURO) määrittävät tarkasti erilaisia ratatyöturvallisuusvaatimuksia, joita on noudatettava radalla tapahtuvissa kunnossapito- ja uudistustöissä. Tämä helpottaa ratatyötehtävien automatisointia, koska huomioitavat asiat on yksiselitteisesti määritelty alan standardeissa. Tallaisia ovat esimerkiksi kiskopyöräkaivurin suurin sallittu kiskopyörän normaalivoima ratakiskoon ja erilaiset turvaetäisyydet sähköjohtoihin ja viereisiin ratoihin.
Turvallisuussäädöksiin liittyen STREAM-tutkimusprojektissa kehitettiin muun muassa kauhankäytön aikaisten kiskopyörien normaalivoimien laskenta ja rajoitus, sekä GNSS-RTK paikannukseen ja rataympäristön BIM-tietomalliin perustuva ajonaikaisesti päivittyvä turva-alue, joka estää kaivurinpuomin törmäykset ratainfraan, voimalinjoihin ja viereisellä radalla kulkevaan liikenteeseen. Molemmat ovat yleispäteviä menetelmiä raskaille työkoneille, ja esimerkiksi ajonaikaista voimien laskentaa on jo käytetty hyvällä menestyksellä muidenkin työkoneiden ajonaikaiseen vakautukseen.
Autonomisen kiskopyöräkaivurin toimintaa ja ominaisuuksia esitelläänyleisölle projektin loppudemossa Espanjan Tarragonassa kesäkuussa. Aiemmin tänä keväänä Suomessa suoritetussa demossa kaivuri poistaa viereisen ratakiskon alla sijaitsevan 18 metriä pitkän sepelikerroksen täysin itsenäisesti ilman kuljettajaa. Tähän vaaditaan sekä automaattisia kauhan liikkeitä että kaivurivaunun itsenäistä liikkumista.
– Tämä tarkoittaa sitä, että kiskopyöräkaivuri pystyy itsenäisesti työskentelemään BIM-mallipohjaisesti ja samalla monitoroi, ettei törmäyksiä ratainfraan tapahdu eikä sallitut enimmäiskiskopyörävoimat ylity. Uskon, että demonstraatio osoittaa kehittämämme teknologian soveltuvuuden rautatiealan käyttöön uusissa käyttötapauksissa, Mattila sanoo.
Suomi edelläkävijänä ratatöiden automatisoinnissa
Suomi on edelläkävijä ratainfran digitalisoinnissa, mistä esimerkkinä Meeri-mittausvaunu, joka laserskannaa pääradat läpi säännöllisesti kunnontarkastusmielessä. Digitaalisiin BIM-malleihin perustuvat robotisoitujen kiskopyöräkaivurien käyttöönotto rautatiealalla on vasta alkuvaiheessa, mutta projektin tulokset ovat lupaavia.
Mattilan mukaan tutkimusprojekti osoitti, että autonomiset kiskopyöräkaivurit voivat tehdä työtä tarkemmin, tehokkaammin ja turvallisemmin kuin ihmiskäyttöiset kaivurit. Lisäksi suoritettu työ kiskopyöräkaivurilla voidaan päivittää suoraan muutoksena ratainfran BIM-malliin, jolloin perinteinen maamittaustyö laadunvarmistukseen poistuu.
Rautatiealalla on vielä paljon automatisointipotentiaalia, johon BIM-pohjaiset kuljettajaa avustavat koneohjausjärjestelmät sekä työkonerobotiikkatutkimus voivat avata uusia markkinoita. Esimerkiksi kaivurin GNSS-RTK paikannus yhdistettynä BIM-mallipohjaiseen ohjaukseen voi estää törmäykset kalliisiin ratainfrakomponentteihin, jotka ovat lumen alla tai muuten vaikeasti havaittavissa.
Avainsanat
Yhteyshenkilöt
Jouni Mattila
040 849 0244
jouni.mattila@tuni.fi
Kuvat
Linkit
Tietoja julkaisijasta
Tampereen yliopisto kytkee yhteen tekniikan, terveyden ja yhteiskunnan tutkimuksen ja koulutuksen. Teemme kumppaniemme kanssa yhteistyötä, joka perustuu vahvuusalueillemme sekä uudenlaisille tieteenalojen yhdistelmille ja niiden soveltamisosaamiselle. Luomme ratkaisuja ilmastonmuutokseen, luontoympäristön turvaamiseen sekä yhteiskuntien hyvinvoinnin ja kestävyyden rakentamiseen. Yliopistossa on 22 000 opiskelijaa ja henkilöstöä yli 4 000.
Rakennamme yhdessä kestävää maailmaa.
Tilaa tiedotteet sähköpostiisi
Haluatko tietää asioista ensimmäisten joukossa? Kun tilaat tiedotteemme, saat ne sähköpostiisi välittömästi julkaisuhetkellä. Tilauksen voit halutessasi perua milloin tahansa.
Lue lisää julkaisijalta Tampereen yliopisto
Tampere onnistuu houkuttelemaan kansainvälisiä opiskelijoita, mutta ei pitämään kiinni heidän osaamisestaan8.10.2026 12:15:08 EEST | Tiedote
Tuore tutkimus osoittaa, että kansainväliset opiskelijat viihtyvät Tampereella, mutta työllistymisen vaikeudet uhkaavat karkottaa osaajat alueelta.
Tiina Silander nimitettiin koulutuksesta vastaavaksi vararehtoriksi, Tapio Visakorpi jatkaa tutkimuksesta vastaavana vararehtorina7.10.2026 13:36:42 EEST | Tiedote
Tampereen korkeakoulusäätiön hallitus nimitti kokouksessaan 7.10.2026 kasvatustieteiden ja kulttuurin tiedekunnan dekaani Tiina Silanderin koulutuksesta vastaavaksi vararehtoriksi sekä vararehtori Tapio Visakorven tutkimuksesta vastaavaksi vararehtoriksi kaudelle 1.1.2027–31.12.2031.
Kutsu medialle: Johtajuussymposium pohtii johtajuuden ja liiketoiminnan murrosta30.9.2026 13:06:00 EEST | Tiedote
Tämänvuotinen Johtajuussymposium järjestetään 22. lokakuuta teemalla johtajuuden ja liiketoiminnan murros. Digitalisaatio, energiamurros, geopoliittinen epävarmuus ja kestävyyshaasteet muokkaavat sekä johtamista että liiketoimintaa. Johtajuussymposium tarkastelee, miten muutosta voidaan johtaa strategisesti ja vastuullisesti sekä millaisia uusia toimintamalleja tämä aika edellyttää.
Valmistuneiden uraseurantakyselyt käynnistyvät30.9.2026 08:41:36 EEST | Tiedote
Yliopistojen valtakunnallinen uraseurantakysely käynnistyy jälleen 1. lokakuuta. Kysely lähetetään vuonna 2021 Tampereen yliopistosta valmistuneille diplomi-insinööreille ja arkkitehdeille sekä maisterin, lääketieteen lisensiaatin tai kasvatustieteen kandidaatin tutkinnon (varhaiskasvatuksen opettaja) suorittaneille. Tohtorien uraseurantakyselyyn kutsutaan vuonna 2023 tohtorin tutkinnon suorittaneet.
Ruutuaikakeskustelu ei yksin riitä – teknologian tuettava nuorten toimijuutta22.9.2026 12:00:00 EEST | Tiedote
Väitöstutkimuksen mukaan teknologiat voivat sekä tukea että heikentää nuorten toimijuutta, kuten tiedonhakua, sosiaalisia suhteita, hyvinvointia ja osallisuutta. Tutkija Saaga Härkonen muistuttaa, että keskusteltaessa ruutuajasta ja rajoituksista tulisi pohtia, miten teknologia parhaiten tukee nuoren toimijuutta.
Uutishuoneessa voit lukea tiedotteitamme ja muuta julkaisemaamme materiaalia. Löydät sieltä niin yhteyshenkilöidemme tiedot kuin vapaasti julkaistavissa olevia kuvia ja videoita. Uutishuoneessa voit nähdä myös sosiaalisen median sisältöjä. Kaikki tiedotepalvelussa julkaistu materiaali on vapaasti median käytettävissä.
Tutustu uutishuoneeseemme